Dinamika Tongkat Homogen yang Digantung pada Salah Satu Ujung
Soal
Sepotong tongkat homogen dengan massa dan panjang digantung pada salah satu ujungnya. Tongkat tersebut dilepas dari posisi yang mula-mula diam dari posisi awal horizontal sehingga selanjutnya ia bergerak dalam pengaruh percepatan gravitasi. Tentukan:
- a) Besar usaha yang dilakukan oleh gaya kontak pada sistem dinyatakan sebagai fungsi sudut .
- b) Besar kelajuan sudut tongkat dinyatakan sebagai fungsi sudut .
- c) Besar percepatan sudut tongkat dinyatakan sebagai fungsi sudut .
- d) Komponen vertikal dan komponen horizontal gaya yang dikenakan oleh tongkat pada titik gantung dinyatakan sebagai fungsi sudut .
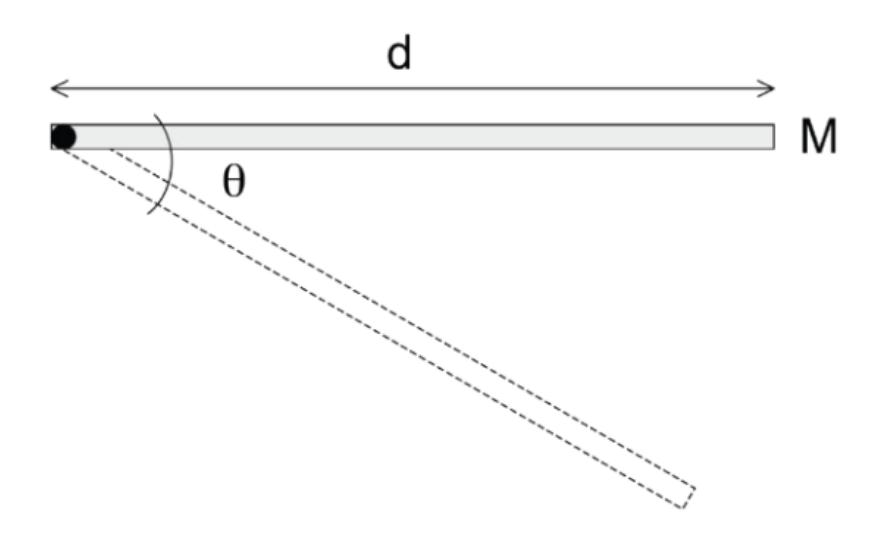
Sebuah tongkat homogen bermassa dan panjang digantung pada salah satu ujungnya dan dilepas dari keadaan diam pada posisi horizontal. Gerak tongkat merupakan rotasi murni terhadap poros tetap di bawah pengaruh gaya gravitasi. Sebagaimana diperlihatkan pada diagram, sudut diukur searah jarum jam dari garis horizontal menuju posisi tongkat. Pada tahap ayunan pertama ke bawah (), persoalan ini diselesaikan menggunakan prinsip usaha, hukum kekekalan energi mekanik, dinamika rotasi benda tegar, serta hukum gerak Newton.
Usaha oleh Gaya Kontak pada Titik Gantung
Gaya kontak bekerja pada titik engsel (titik gantung) tempat tongkat ditopang. Karena titik gantung tersebut diam dan posisinya tetap di setiap saat, perpindahan titik tangkap gaya kontak adalah nol, yaitu . Oleh karena itu, usaha yang dilakukan oleh gaya kontak pada sistem bernilai nol untuk setiap sudut : Satu-satunya gaya yang melakukan usaha pada tongkat selama gerak berlangsung adalah gaya gravitasi.
Besar Kelajuan Sudut sebagai Fungsi Sudut $\theta$
Karena gaya kontak tidak melakukan usaha dan gaya gravitasi merupakan gaya konservatif, energi mekanik total sistem kekal. Kita tetapkan posisi awal tongkat saat horizontal () sebagai acuan energi potensial gravitasi nol, sehingga energi mekanik awal adalah: Ketika tongkat telah berotasi membentuk sudut di bawah garis horizontal, pusat massa tongkat berada pada jarak dari titik gantung dan telah turun sejauh . Energi potensial gravitasi pada posisi ini adalah: Momen inersia tongkat terhadap poros di salah satu ujungnya adalah . Energi kinetik rotasi tongkat adalah: Berdasarkan hukum kekekalan energi mekanik, : Kelajuan sudut merupakan besaran skalar non-negatif (besar dari kecepatan sudut), sehingga: Pada ayunan awal ke bawah (), tongkat berputar searah jarum jam sehingga , sedangkan pada ayunan kembali nilai kecepatan sudut bertanda negatif, .
Besar Percepatan Sudut sebagai Fungsi Sudut $\theta$
Dinamika rotasi tongkat terhadap poros tetap diberikan oleh persamaan: Torka bekerja akibat gaya gravitasi yang bekerja pada pusat massa tongkat. Dengan memilih arah putaran searah jarum jam (searah pertambahan ) sebagai arah positif, lengan momen gaya gravitasi terhadap poros adalah , sehingga komponen torka adalah: Dengan menyamakan torka terhadap diperoleh percepatan sudut bertanda: Hasil ini konsisten dengan diferensiasi persamaan terhadap waktu: . Besar percepatan sudut tongkat adalah harga mutlak dari : Khususnya pada rentang ayunan pertama menuju posisi vertikal (), nilai , sehingga besar percepatan sudut bernilai:
Komponen Gaya yang Dikenakan oleh Tongkat pada Titik Gantung
Pilihlah sistem koordinat Kartesius dengan titik asal di titik gantung, sumbu- positif mendatar ke kanan (searah posisi awal tongkat), dan sumbu- positif vertikal ke atas. Posisi pusat massa tongkat dinyatakan oleh: Turunan pertama terhadap waktu menghasilkan kecepatan pusat massa: Turunan kedua terhadap waktu memberikan percepatan pusat massa: Substitusikan dan : Berdasarkan hukum II Newton pada tongkat, jika adalah gaya yang diberikan titik gantung pada tongkat: Menurut hukum III Newton, gaya yang dikenakan oleh tongkat pada titik gantung adalah kebalikan dari gaya titik gantung pada tongkat, : Mengingat , komponen vertikal dapat disederhanakan menjadi: Tanda minus menunjukkan bahwa gaya vertikal yang dikerjakan oleh tongkat pada titik gantung selalu mengarah ke bawah.
Jawaban
a. Besar usaha yang dilakukan oleh gaya kontak: b. Besar kelajuan sudut tongkat: (pada ayunan pertama ke bawah, ) c. Besar percepatan sudut tongkat: (secara umum ) d. Komponen gaya yang dikenakan oleh tongkat pada titik gantung:
Dynamics of a Uniform Rod Suspended at One End
Problem
A homogeneous rod of mass and length is suspended at one end. The rod is released from rest from an initial horizontal position so that it subsequently moves under the influence of gravitational acceleration. Determine:
- a) The work done by the contact force on the system expressed as a function of angle .
- b) The angular speed of the rod expressed as a function of angle .
- c) The angular acceleration of the rod expressed as a function of angle .
- d) The vertical and horizontal components of the force exerted by the rod on the suspension point expressed as a function of angle .
A uniform rod of mass and length is suspended from one of its ends and released from rest in a horizontal position. The motion of the rod is pure rotation about a fixed pivot under the influence of gravity. As shown in the diagram, angle is measured clockwise from the horizontal line to the position of the rod. In the initial downward swing stage (), this problem is solved using the work principle, the law of conservation of mechanical energy, rigid body rotational dynamics, and Newton's laws of motion.
Work Done by the Contact Force at the Suspension Point
The contact force acts at the hinge point (suspension point) where the rod is supported. Because the suspension point is stationary and its position remains fixed at all times, the displacement of the point of application of the contact force is zero, namely . Therefore, the work done by the contact force on the system is zero for any angle : The only force that does work on the rod during the motion is the gravitational force.
Magnitude of Angular Speed as a Function of Angle $\theta$
Since the contact force does no work and gravity is a conservative force, the total mechanical energy of the system is conserved. We set the initial horizontal position of the rod () as the zero reference for gravitational potential energy, so the initial mechanical energy is: When the rod has rotated through an angle below the horizontal, the center of mass of the rod is at a distance of from the suspension point and has descended by a distance of . The gravitational potential energy at this position is: The moment of inertia of the rod about an axis at one of its ends is . The rotational kinetic energy of the rod is: According to the law of conservation of mechanical energy, : Angular speed is a non-negative scalar quantity (the magnitude of angular velocity), so: During the initial downward swing (), the rod rotates clockwise so , whereas on the return swing the value of the angular velocity is negative, .
Magnitude of Angular Acceleration as a Function of Angle $\theta$
The rotational dynamics of the rod about the fixed pivot is given by the equation: The torque arises from the gravitational force acting at the center of mass of the rod. By choosing the clockwise rotation direction (the direction of increasing ) as positive, the lever arm of the gravitational force relative to the pivot is , so the torque component is: Equating the torque to yields the signed angular acceleration: This result is consistent with differentiating the equation with respect to time: . The magnitude of the rod's angular acceleration is the absolute value of : Particularly in the range of the first swing toward the vertical position (), the value of , so the magnitude of the angular acceleration is:
Force Components Exerted by the Rod on the Suspension Point
Choose a Cartesian coordinate system with the origin at the suspension point, the positive -axis horizontally to the right (along the initial position of the rod), and the positive -axis vertically upward. The position of the center of mass of the rod is given by: The first derivative with respect to time yields the velocity of the center of mass: The second derivative with respect to time gives the acceleration of the center of mass: Substitute and : According to Newton's second law for the rod, if is the force exerted by the suspension point on the rod: According to Newton's third law, the force exerted by the rod on the suspension point is the opposite of the force exerted by the suspension point on the rod, : Recalling that , the vertical component can be simplified to: The negative sign indicates that the vertical force exerted by the rod on the suspension point always points downward.
Answer
a. Magnitude of work done by the contact force: b. Magnitude of the angular speed of the rod: (on the initial downward swing, ) c. Magnitude of the angular acceleration of the rod: (in general ) d. Force components exerted by the rod on the suspension point:
SumberSource
Jawaban OSK 2012 Fisika B ·
HalamanPage 2 HalamanPage 3 HalamanPage 4Buka pembahasan di LabFisikaOpen in LabFisika · Buka soalOpen problem